漆龙 YG-CZ 船载智能清洗机器人 Ship-Mounted Underwater Biofouling Cleaning Robot
全自动智能清洗 · 船底始终清洁
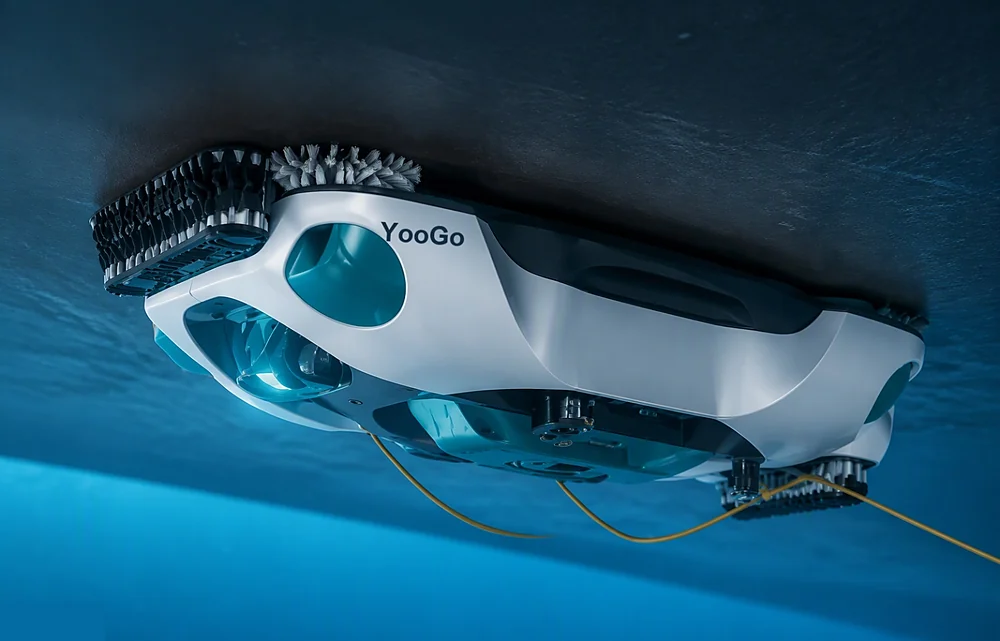
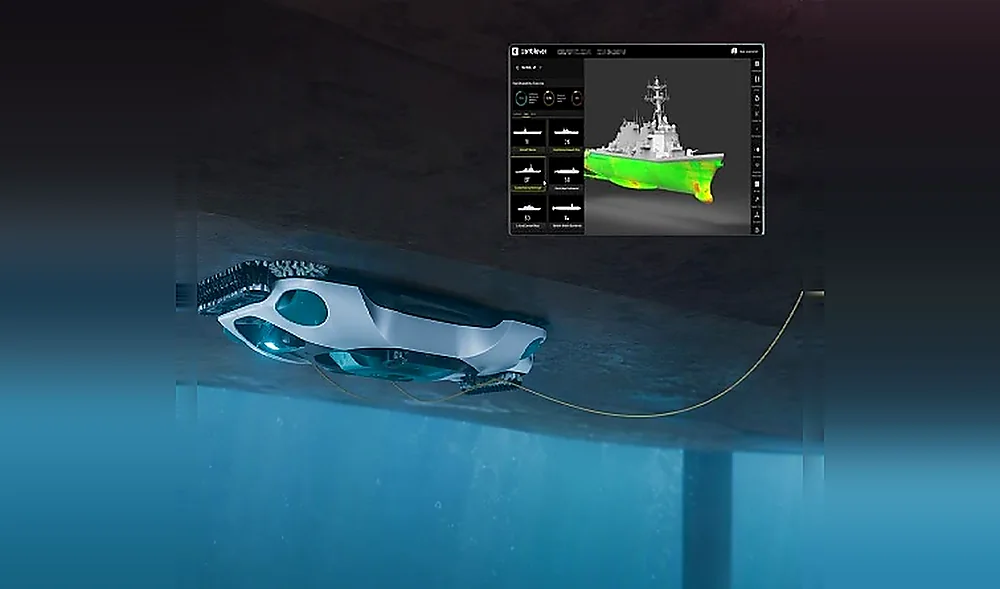
漆龙 YG-CZ 是虞谷机器人自主研发的船载式水下生物清洗智能机器人系统——把清洗机器人“搬上船”,为船舶增加随船自动清洗装备。系统由水下清洗机器人与船载机巢组成:机巢安装于船体水线附近,机器人全自动下水、自主作业、自动回巢并自主清洁,全程无需潜水员与港口作业窗口;支持一船多机协同与远程/手机 App 调度。机器人采用流线型机身与磁力 + 负压 + 推进器复合吸附,集成清扫、拖布、水射流三种清洁模式,支持 20 节船速在航作业,清洁覆盖率 ≥95%;多传感器融合 SLAM(视觉 + 声呐 + 惯导)实现水下精准定位与船体三维数字化重建,浑水图像增强保证作业全程可视;与油漆厂商联合认证“清洗不伤涂层”,为船东提供“让每一艘船,始终清洁”的船体维保方案,化解藤壶附着带来的 10–20% 油耗增加与 IMO 碳强度合规压力。
机巢内置电池与自动充电触点,机器人自动下水、自主作业、自动回巢、自主清洁,全程无需人工干预;支持一船多机协同与远程任务调度。
集成清扫、拖布、水射流三种清洁模式,按污损类型智能切换,覆盖软质藻类到 3 cm 硬质海生物全谱系污损,可扩展机械臂处理局部重污损。
流线型机身 + 磁力 + 负压 + 推进器复合吸附,适应各种海况与船速,支持 20 节船速在航作业,不停航、不进坞、不等港口窗口。
融合视觉、声呐、惯导多源信息,实现水下精准定位与自主避障;船体三维数字化重建 + 作业效果智能检测,轨迹全覆盖、效果可验证。
水下高清摄像 + 浑水图像增强算法,中等浑水环境下依然画面清晰;兼具船体巡检与水下环境可视化功能,一机多用。
非接触/低损清洁工艺不伤防污涂层,与油漆厂商联合认证“清洗不伤涂层”并出具联合质保;LLM 水下具身大模型驱动自主导航闭环,系统越用越智能。
系统组成
- 水下清洗机器人本体——流线型机身,复合吸附,三模清洁模块(可扩展机械臂),高清摄像 + 声呐 + 惯导。
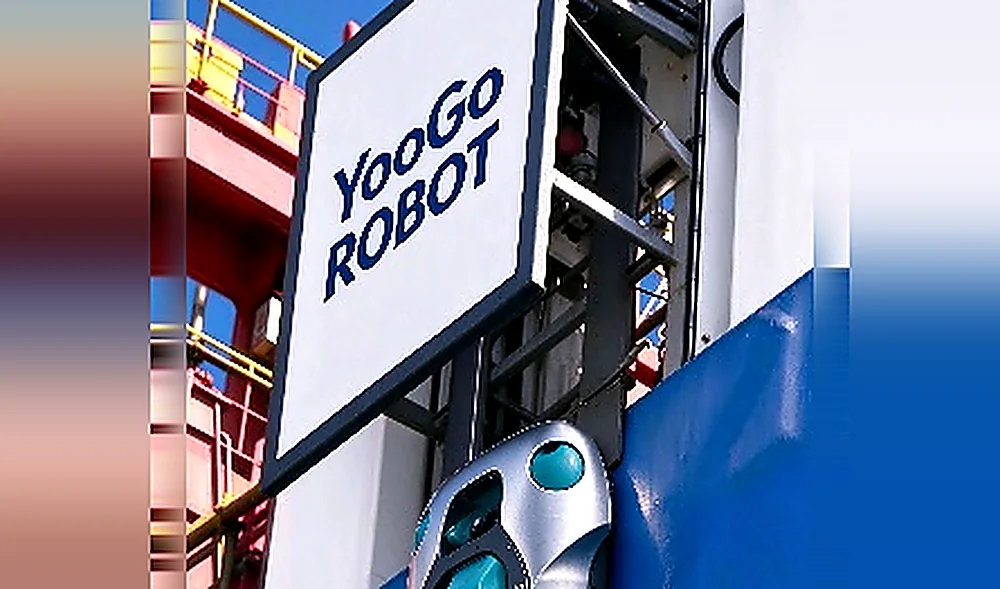
- 船载机巢——安装于船体水线附近,自动下水/回收机构、内置电池与充电触点、自主清洁与远程运维,防海水腐蚀设计。
- 远程操控与云端调度平台——远程控制 + 手机 App,任务/频次/模式自定义,多机调度,数据云端留档。
- 船体数字化管理平台——船体三维重建、污损评估、作业效果智能检测与清洗报告自动生成。
| 适用船型 | 3,000 GT 以上中大型船舶(散货船 / 油轮 / LNG / 集装箱船) |
|---|---|
| 作业时机 | 全时段,支持 ≥ 20 节船速在航作业 |
| 清洁覆盖率 | ≥ 95% |
| 清洁模式 | 清扫 + 拖布 + 水射流三模复合,可扩展机械臂 |
| 吸附方式 | 磁力 + 负压 + 推进器复合吸附 |
| 自主能力 | 自动下水 / 自主作业 / 自动回巢 / 自主清洁,一船多机协同 |
| 感知系统 | 水下高清摄像 + 声呐 + 雷达,浑水图像增强算法 |
| 定位导航 | 多传感器融合 SLAM(视觉 + 声呐 + 惯导) |
| 通信 / 供电 | 远程操控 + 手机 App + 云端调度;机巢内置电池,自动回巢充电 |
| 涂层保护 | 漆厂联合认证,无损清洁不伤防污漆 |
| 扩展功能 | 船体巡检、水下环境可视化、作业效果智能检测、船体三维数字化重建 |
行业对比 INDUSTRY COMPARISON
与行业主流作业方式对比(竞品基准测试与实船数据综合)
| 对比维度 | 行业主流水平 | YG 系列产品 |
|---|---|---|
| 作业方式 | 人工潜水清洗,依赖停靠窗口,成本高、风险大 | 随船全自动清洗,任意航段作业,人员零下水 |
| 作业时机 | 港口 ROV 需停航或低速,船载竞品多需远程人工遥控、锚泊作业 | ≥ 20 节在航作业,机巢全自动闭环,多机协同 |
| 清洁覆盖 | 人工清洗受限,港口 ROV 约 90–95% | ≥ 95% 覆盖率,智能轨迹规划无盲区 |
| 涂层保障 | 机械刮铲易损伤漆膜,或与专用漆捆绑销售 | 漆厂联合认证无损清洁,全行业涂料兼容开放 |
| 智能化水平 | 人工操控为主,作业效果凭经验判断 | 多传感器融合 SLAM + 三维重建 + 效果智能检测 + 水下具身大模型 |
注:对比数据引自产品手册,来源为竞品基准测试与实船数据综合。
应用场景 APPLICATIONS
在航船体清洗 · 进港前合规快洗 · 船队常态化维保
典型应用
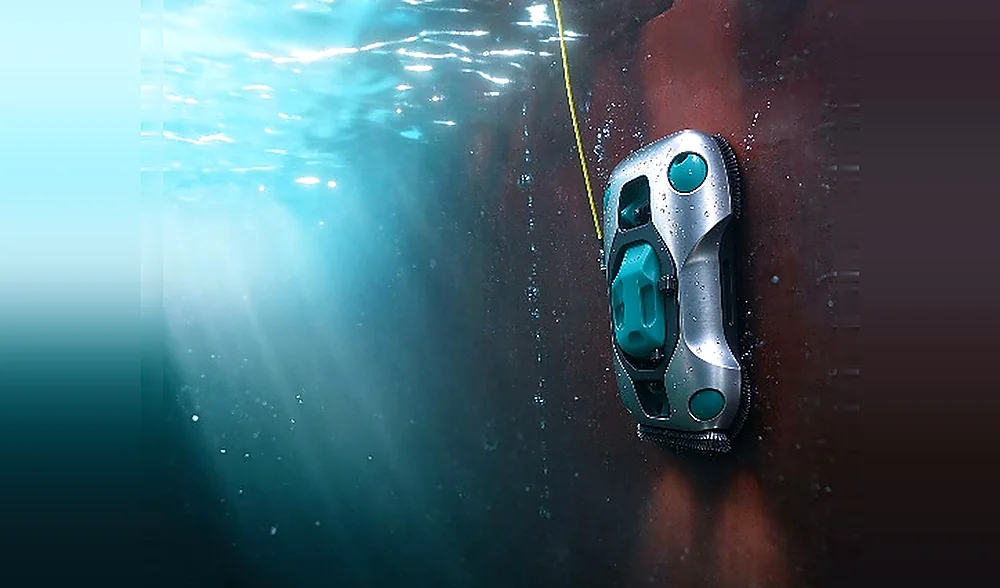
- 在航船体生物清洗——航行途中自动完成水下船体清洁,生物污损无处附着,将藤壶附着导致的 10–20% 额外油耗控制在最低水平。
- 进港前合规快洗——靠港检查/验船前自动启动清洗,保障吃水读数与船体检查状态,助力 IMO EEXI/CII 碳强度评级达标。
- 船队常态化维保——按任务计划定期自动清洗,延长防污漆寿命,替代每 3–5 年一次的水下外板维护,单船年省燃油与坞修成本可达数百万元。
- 船体巡检与数字化管理——清洗同时完成船体巡检与三维数字化建档,检验、保险环节随时调阅。
下载产品手册